Dieser Kugelroboter kroch über den Mond und löste das Rätsel einer gekippten Sonde
Als Japans Mondsonde SLIM 2024 kopfüber landete und auszufallen drohte, entschlüsselte ein kriechender Kugelroboter die fatale Lage. Nun liefert die Forschung hinter LEV-2 die Blaupause für eine neue Art der Planetenforschung.
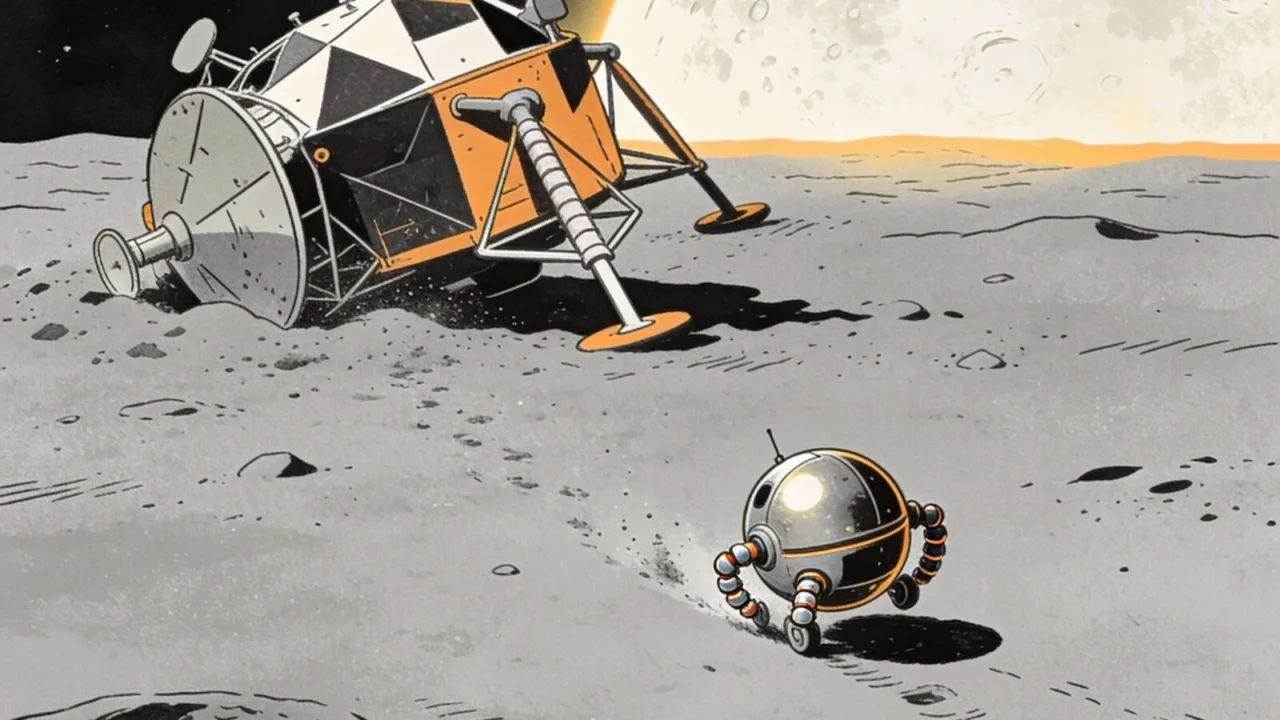
Es begann mit einem Unfall, der für die japanische Mondmission fast das Ende bedeutete hätte. Am 19. Januar 2024 setzte die Landesonde SLIM - genannt „Moon Sniper“ - auf dem Erdtrabanten auf, plumpste dabei aber unsanft auf die Nase, die Solarzellen in die falsche Richtung verdreht. Die Ingenieure auf der Erde wussten nicht, was geschehen war, und die Batterieleistung schwand. Dass die Mission nicht zum völligen Blindflug wurde, verdankt sie einem kriechenden, tennisballgroßen Roboter, der sich von der havarierten Sonde löste und das entscheidende Foto schoss: SLIM, kopfüber im Staub liegend. Heute, über zwei Jahre später, hat ein Forschungsteam unter der Leitung von Daichi Hirano von der japanischen Raumfahrtagentur JAXA im Fachblatt Science Robotics die Technologie hinter diesem Retter im Kleinstformat enthüllt - und beschrieben, warum solch wandlungsfähige Sphären die Planetenforschung verändern könnten.
Ein Ball, zwei Räder - und ein entscheidender Auftrag
Bei dem Miniroboter handelt es sich um das Palm-Sized Lunar Excursion Vehicle 2, kurz LEV-2. Sein auffälligstes Merkmal: eine kugelförmige Hülle, die auf den ersten Blick an den Droiden BB-8 aus Star Wars erinnert. Im Inneren arbeiten jedoch keine Film-Ingenieure, sondern ein präzise konstruierter Mechanismus - zwei Räder, die es der Kugel ermöglichen, ihre Gestalt je nach Gelände zu verändern. Die Forscher um Daichi Hirano sprechen in ihrer Publikation explizit von zwei Fortbewegungsmodi: dem „Schmetterlingsschlag“ und dem „Kriechen“. Einmal ausgesetzt, navigierte LEV-2 rund 100 Minuten lang autonom über die lunare Oberfläche und bewältigte dabei ein Terrain, das für die unbewegliche Landeeinheit unerreichbar war. „Der handflächengroße Rover hat eine autonome Monderkundung durchgeführt, indem er um den SLIM-Lander herum navigierte, Bilder des Landers und seiner Umgebung aufnahm und ausgewählte Bilder über drahtlose Kommunikation auf der Mondoberfläche übertrug“, fasst das Team die Mission zusammen.
Dabei war das entscheidende Bild jenes, das den schlimmsten Albtraum der Missionskontrolleure auf einen Schlag enträtselte: SLIM war mit dem Hitzeschild nach oben, aber den Solarpaneelen schräg zum Boden liegend gelandet - eine Lage, die die Energieversorgung fast unmöglich machte. Ohne die von LEV-2 und seinem ebenso experimentellen Partner LEV-1 gelieferten Daten, so schreiben die Autoren, wäre eine umfassende Bewertung des Landungsergebnisses kaum denkbar gewesen.
Morphologische Mobilität als Schlüssel zu neuen Welten
Die Bedeutung der am Mittwoch publizierten Studie geht weit über eine heroische Anekdote der Technikgeschichte hinaus. Das zentrale Versprechen, das LEV-2 verkörpert, ist das Konzept der Distributed Space Robotic Systems - verteilter robotischer Systeme, die unabhängig von einem großen Mutterschiff operieren. Die Autoren argumentieren, dass solche Plattformen zu eigenständigen Entdeckern werden könnten, die Umgebungen erreichen, welche für ein primäres Großraumfahrzeug unzugänglich bleiben. Konkret getestet und für tauglich befunden wurden auf dem Mond die morphologische Mobilitätstechnik sowie autonome Navigations- und Kontrollsysteme, die Bilder in Echtzeit verarbeiteten, um den Fortbewegungsmodus zu wählen.
Der Traum der Forscher reicht dabei über die lunare Nachbarschaft hinaus: „Langfristig könnte dieser Ansatz flexiblere, robustere und kosteneffizientere Missionen zur Erkundung von Planeten ermöglichen“, heißt es in der Studie. Anstatt eine einzelne, tonnenschwere und milliardenteure Sonde mit redundanten Systemen vollzustopfen, könnten Schwärme kleiner, sich anpassender Einheiten ein bislang unerreichtes Bild von Mars, Asteroiden oder den Eismonden des äußeren Sonnensystems liefern.
Telemetrie-Lücken und die Robustheit der Software: Drei Lektionen für die Zukunft
So überzeugend die Premiere von LEV-2 war - die Ingenieure um Hirano haben in der Auswertung auch systematische Schwächen identifiziert, die in der Euphorie nicht untergehen sollten. Ihre Analysen förderten drei konkrete Ansatzpunkte für eine verbesserte Architektur zutage.
Der erste Punkt betrifft die Sichtbarkeit auf den Zustand des Roboters. Während des Mond-Einsatzes sendete LEV-2 lediglich alle 32 Sekunden Telemetriedaten. Dieses Intervall, schreiben die Autoren, habe die „direkte Beobachtung von Zustandsänderungen und Aktionen eingeschränkt“. Was für einen 100-minütigen Demonstrationsflug ausreichen mag, wird für eine Langzeitmission schnell zur Gefahr, wenn unerwartete Ereignisse in Sekundenbruchteilen über Erfolg oder Totalverlust entscheiden.
Zweitens verlangen die Erfahrungen nach widerstandsfähigeren Kommunikationsprotokollen. Zwischen LEV-2 und dem als Relaisstation dienenden Hüpf-Rover LEV-1 kam es immer wieder zu Abbrüchen der Verbindung. Diese Ausfälle, so das Researcher-Team ausdrücklich, „begrenzten die verfügbare Telemetrie, die für die Rekonstruktion von Zustandsübergängen während des Oberflächenbetriebs notwendig ist“. Mit anderen Worten: In manchen Phasen wusste die Bodenkontrolle schlicht nicht, ob der kleine Roboter noch seiner Route folgte oder bereits stillstand.
Und drittens stießen die Entwickler an die Grenzen einer zu deterministisch programmierten Autonomie. Zwar loben sie ausdrücklich die Fehlererkennungs- und Wiederherstellungssysteme, mit denen sich LEV-1 aus Radblockaden oder Lageregulierungsproblemen befreien konnte. Doch die Software war mit einer begrenzten Anzahl vorab programmierter Zustände und Übergänge bestückt. Für längere Einsätze, bei denen das Unerwartbare die Regel und nicht die Ausnahme ist, reicht eine solche Auswahl an Reaktionsmustern nicht aus. Die Software muss lernen, auch mit Szenarien umzugehen, für die sie nie explizit trainiert wurde.
Google · Deine QuellenWissnox höher in Ihrem Google - mit einem KlickZu bevorzugten Quellen hinzufügen →Vom winzigen Retter zum Vorboten eines Paradigmenwechsels
Die kleine Kugel, die eine Milliarden-Mission durch ein einziges Foto in letzter Sekunde rettete, verkörpert eine stille Zeitenwende in der Raumfahrt. Die Ära, in der Erfolg nur in Form zentralisierter Giganten denkbar war, wird zumindest ergänzt durch eine Philosophie der Flexibilität, der Schwarmintelligenz und der autonomen Miniaturisierung. Während SLIM entgegen aller Wahrscheinlichkeit drei lebensfeindliche Mondnächte überlebte, ehe die Sonde im August 2024 endgültig verstummte, war die Aufgabe des kleinen LEV-2 längst erfüllt. Seine Erkenntnisse aber laufen weiter - als praktischer Leitfaden für die nächste Robotergeneration, die tief in die Krater und Canyons unseres Sonnensystems vordringen soll.
Quellen:
- ESA at ILA 2026 - Day 1 highlights (ESA - Space News)
- The Psychology of Women and Girls in STEM (Psychology Today - Articles)
- Elon Musk wants to put 1 million AI satellites in space. Here’s how SpaceX could do it (Space.com)
- NASA Webb Finds Strongest Evidence Yet for ‘Black Hole Stars’ (NASA - Breaking News)
- ILA Berlin 2026: ESA Director General press conference (ESA - Space News)
- See the ‚crawling,‘ ball-shaped robot that rolled around the moon during Japan’s historic first landing (Live Science)
More on this from WISSNOX

 biologie·Das Phantom im Ohr: Warum Tinnitus mehr ist als ein lästiges GeräuschEin Klingeln, das niemand sonst hört, kann Vorbote eines schleichenden Hörverlusts sein.